Informatii generale
- Categorie: Roboti
- Judetul: Prahova
- Surse: https://github.com/OmegaSaphire/B.R.I.G.E.
Descriere
B.R.I.G.E. (Braț Robotic Inteligent Gestionat Electronic) este o proteză mecatronică de antebraț realizată pentru a reproduce cât mai natural mișcările unei mâini umane. Proiectul combină controlul printr-o mănușă cu encodere rotative și controlul prin senzori EMG, astfel încât mâna robotică să poată fi comandată atât prin gesturi, cât și prin activitate musculară.
Ideea proiectului a pornit de la dorința de a construi o proteză funcțională, modulară și accesibilă, folosind componente disponibile și soluții testate practic. Mănușa controlează individual cele cinci degete, iar senzorii musculari permit comenzi rapide pentru închiderea/deschiderea completă a mâinii și rotația încheieturii.
Proteza este construită ca un prototip educațional și tehnic, prin care sunt combinate robotica, programarea, electronica, biologia și proiectarea 3D. Scopul nu este doar realizarea unei mâini robotice, ci dezvoltarea unui sistem care poate demonstra cum tehnologia poate ajuta la crearea unor soluții utile pentru persoane cu amputare de membru superior.
Tehnologii
Tehnologii
B.R.I.G.E. folosește o arhitectură formată din trei module independente, fiecare controlat de câte un ESP32. Această împărțire face sistemul mai ușor de testat, modificat și extins.
Primul modul este Glove, o mănușă pe care sunt montate cinci encodere rotative HW-040, câte unul pentru fiecare deget. Encoderele numără pașii realizați de degete, iar ESP32-ul transformă aceste valori în unghiuri pentru servomotoarele protezei. Pentru corectarea sensului de rotație au fost calibrate direcțiile fiecărui deget, deoarece unele encodere sunt montate invers. Valorile finale folosite sunt: deget mare 8 pași, arătător 4 pași, mijlociu 9 pași, inelar 5 pași și deget mic 4 pași.
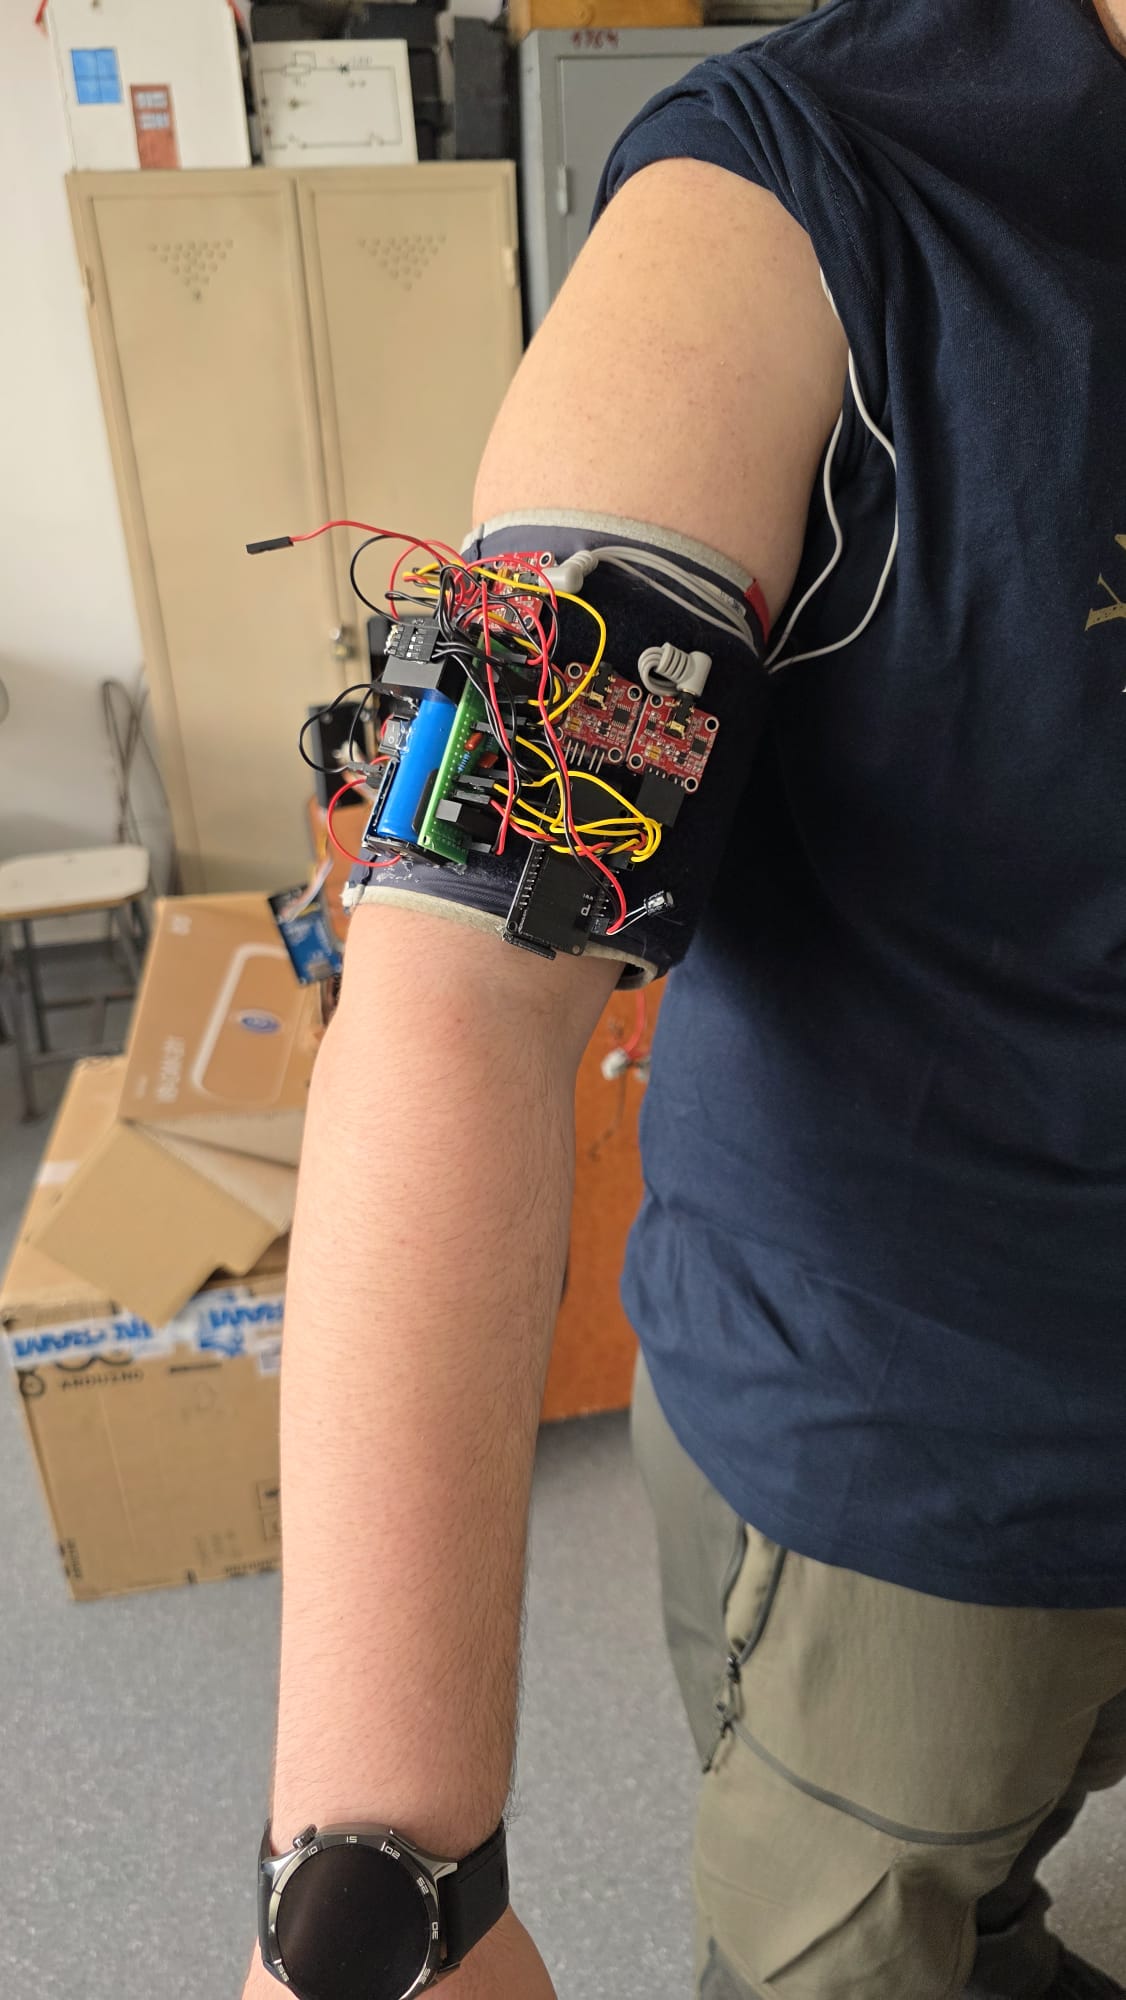
Al doilea modul este Muscle, bazat pe doi senzori EMG H124SG. Aceștia detectează activitatea musculară și trimit comenzi către proteză. Un senzor este folosit pentru comanda de închidere/deschidere completă a mâinii, iar celălalt pentru rotația încheieturii. Semnalul EMG este filtrat hardware cu rezistență de 1kΩ și condensator ceramic de 100nF, apoi este procesat software prin calcularea unei valori de repaus, filtrare și comparare cu praguri stabilite experimental. Pentru a evita declanșările greșite, comanda de mână are prioritate față de comanda pentru încheietură.
Al treilea modul este Hand, aflat în proteza propriu-zisă. Acesta funcționează ca host Wi-Fi și primește date de la celelalte două ESP32-uri prin WebSocket. Modulul controlează servomotoarele printr-un driver PCA9685 conectat prin I2C. Mănușa trimite pachete de forma G,thumb,index,middle,ring,pinky, iar modulul muscular trimite comenzi de forma M,1 pentru mână și M,2 pentru încheietură.
Servomotoarele au fost calibrate individual pentru a evita forțarea mecanismului și ruperea cablurilor. Valorile folosite sunt: deget mare 20–124°, arătător 8–120°, mijlociu 178–48°, inelar 8–180°, deget mic 80–110°. Încheietura este controlată separat și are limitele 0–90°.
Partea mecanică a protezei este realizată prin imprimare 3D și folosește un sistem de acționare cu servomotoare și cabluri, astfel încât mișcarea servomotorului să fie transmisă către fiecare deget. Pentru controlul servomotoarelor este folosit driverul PCA9685, deoarece permite comandarea mai multor servouri folosind doar comunicația I2C dintre ESP32 și driver.
Alimentarea este separată pe module. Proteza folosește un acumulator de aproximativ 12V, format din 6 celule și protejat printr-un BMS de 60A, iar tensiunea este coborâtă la 5V printr-un convertor step-down. Modulele Glove și Muscle sunt alimentate separat, fiecare având câte o celulă Li-Ion/LiPo conectată la un modul de încărcare TP4056 și apoi la un convertor step-up care ridică tensiunea la 5V.
Software-ul este dezvoltat în Arduino IDE și folosește bibliotecile WiFi.h, WebSocketsServer.h, WebSocketsClient.h, Wire.h și Adafruit_PWMServoDriver.h.
Cerinte sistem
Pentru funcționarea proiectului sunt necesare:
3 plăci ESP32;
5 encodere rotative HW-040 pentru mănușă;
2 senzori EMG H124SG;
driver PCA9685 pentru servomotoare;
5 servomotoare pentru degete;
1 servomotor pentru încheietură;
acumulator 12V format din 6 celule, cu BMS 60A, pentru modulul Hand;
convertor step-down pentru coborârea tensiunii la 5V;
câte o celulă Li-Ion/LiPo pentru modulele Glove și Muscle;
module TP4056 pentru încărcarea celulelor;
convertoare step-up la 5V pentru modulele Glove și Muscle;
Arduino IDE pentru programare;
bibliotecile WiFi, WebSockets, Wire și Adafruit_PWMServoDriver.
Proiectul nu necesită conexiune la internet pentru funcționare, deoarece ESP32-ul din proteză creează propria rețea Wi-Fi locală. Mănușa și modulul muscular se conectează la această rețea și trimit comenzile către proteză în timp real.
Realizatori
Radu Andrei Vasile
- Scoala: Colegiul “Spiru Haret”
- Clasa: 11
- Judet: Prahova
- Oras: Balta Doamnei
Sebastian Andrei Grigorescu
- Scoala: Colegiul “Spiru Haret”
- Clasa: 11
- Judet: Prahova
- Oras: Vâlcănești
Screenshots